

ピッチ選択が不適切 ポリウレタン タイミング ベルトは、 早期故障、同期エラー、重大な効率損失に直接つながります。エンジニアは、新しい機械に合わせてドライブのサイズを調整したり、レガシー システムをアップグレードしたりするときに、このピッチの問題に頻繁に遭遇します。私たちは、単にピッチを定義することから、この単一の幾何学的変数がシステム全体の信頼性をどのように決定するかを理解することに焦点を移す必要があります。このガイドは、ベルトの形状を特定の負荷および環境要件に適合させるための決定的なフレームワークを提供します。歯の寸法がプーリーの直径、トルク制限、および材料特性とどのように相互作用して、性能を最適化するかを学びます。正しいピッチを選択すると、荷重が適切に分散され、激しい加速下での致命的な歯のせん断が防止されます。ベルトとプーリーの機械的関係を理解することで、よりスムーズに動作し、長持ちし、メンテナンスのオーバーヘッドが大幅に削減されるシステムを設計できます。
制約としてのピッチ: ピッチがプーリーの直径とトルク伝達制限の主要なアンカーである理由。
負荷とスペースのトレードオフ: 精度/スペースに制約のある設計ではピッチを小さくします。高トルク産業用途向けのより大きなピッチ。
ポリウレタンの利点: 材料のデュロメーターが歯のピッチとどのように相互作用して、噛み合いの滑らかさと騒音を決定するか。
ライフサイクルの現実: エンドレス構成とオープンエンド構成で「最も安価」なピッチを選択すると、メンテナンスのオーバーヘッドが増加することが多いのはなぜでしょうか。
ピッチは、ベルト上の隣接する歯間の正確な中心間距離を表します。この寸法は、プーリーの溝の中心間距離と完全に一致する必要があります。高いピッチ配分精度を達成することで、複数の歯が伝達された荷重を同時に共有することが保証されます。ベルトのピッチとプーリのピッチが少しでもずれると、1つの歯に負荷が集中します。この集中により、急速な摩耗、局所的な加熱、そして最終的には歯のせん断が発生します。エンジニアは、ベルト内に埋め込まれた張力コードと一致するピッチ ラインに沿ってピッチを計算します。これらのコードは負荷によるベルトの伸びを防ぎ、ベルトの寿命が続くまでピッチの完全性を維持します。
熱可塑性ポリウレタン (TPU) は、高周波負荷下でピッチの完全性を維持する上で重要な役割を果たします。標準的なゴム代替品とは異なり、TPU は継続的に繰り返し応力が加わった場合でも変形や摩耗に耐えます。アン 工業用ポリウレタン タイミング ベルトは、 この材料の剛性を利用して歯形を堅く保ちます。この剛性により、歯が曲がったり折れたりすることなくプーリーの溝に出入りすることが保証されます。ポリウレタンの耐薬品性は、油、グリース、工業用化学薬品にさらされたときの膨潤や劣化も防ぎます。この化学的安定性により、動作環境に関係なく、ピッチを含む物理的寸法が一定に保たれます。
歯の形状はピッチ寸法と大きく影響し、応力集中を軽減し、全体的な耐久性を向上させます。 T シリーズなどの台形プロファイルは、優れた位置合わせと位置精度を提供します。ただし、高トルクがかかると歯の根元に応力上昇が生じる可能性があります。 HTD シリーズのような曲線プロファイルにより、歯面全体に応力がより均等に分散されます。曲線プロファイルとより大きなピッチを組み合わせると、ベルトのせん断強度が大幅に向上します。このプロファイルとピッチの相乗効果により、ベルトは内部の張力部材を損なうことなく衝撃荷重や突然の加速に対処できます。
ピッチは、ベルトとプーリーの間の物理的な相互作用を決定します。これにより、噛み合いの深さと正しい噛み合いの仕組みが決まります。ピッチがプーリーの直径に対して大きすぎると、歯が溝に完全に収まりません。このかみ合いが浅いため、ベルトがプーリーのフランジを乗り越えて脱線する、ベルトの浮き上がりの危険性が高まります。さらに、ピッチは、プーリーの移行中の中立軸に対するピッチ ラインの動作に影響を与えます。ベルトがプーリーに巻き付くと、外側のポリウレタン層が伸び、内側の層が圧縮されます。張力コードは中立軸に位置し、長さの変化に抵抗します。ピッチを適切に選択すると、コードに過剰な曲げ応力が発生することなく、この移行がスムーズに行われます。
スモールピッチベルトは、マイクロドライブ、精密ロボット工学、軽負荷の産業オートメーションなどの特定のユースケースに役立ちます。これらのアプリケーションでは、生の電力伝送よりも空間効率と正確な位置決めが優先されます。ピッチが小さいと、ベルトをより小さい最小プーリ直径に巻き付けることができます。この機能により、エンジニアは狭い筐体に収まるコンパクトなドライブ システムを設計できます。歯の密度が高いため、たとえ小径のセットアップであっても、複数の歯が常にプーリーと係合したままになります。
ピッチが小さいことの主な利点は、係合がスムーズになることです。歯が互いに接近しているため、ある歯から次の歯への移行時に発生する振動が少なくなります。このスムーズな動作は、振動によって最終出力が損なわれる 3D プリンティング、光学スキャン、医療用調剤などのアプリケーションでは非常に重要です。しかしながら、ピッチの小さいベルトには明らかな欠点があります。破片詰まりの影響を非常に受けやすいです。小さな塵や金属の削りくずでもプーリーの浅い溝を埋めてしまい、ベルトの位置がずれる可能性があります。さらに、ピッチが小さいベルトの絶対負荷容量には限界があります。歯元が小さいと高いせん断力に耐えられないため、重量物の持ち上げや慣性の高い始動には適していません。
大きなピッチのベルトは、重負荷の搬送、高トルクの位置決め、および工業用製造ラインで主に使用されています。これらのアプリケーションでは、堅牢な電力伝送と、大規模な負荷を確実に移動する能力が必要です。ピッチが大きくなると、歯の根元が物理的に広くて深くなるため、せん断強度が向上します。この構造的剛性により、ベルトはバッキングから歯をせん断することなく、高い始動トルクや突然の負荷スパイクに対処できます。
大きなピッチのベルトは強度に優れていますが、機械特有の課題が生じます。彼らは、振動を発生させる弦の動きの増加に悩まされています。大きな歯がプーリーと噛み合うため、ベルトは滑らかな円ではなく多角形を形成します。この多角形効果により、歯が噛み合うたびにベルトがわずかに上下し、低速で顕著なコギング効果が発生します。さらに、ピッチが大きいベルトには、より大きな物理的設置面積が必要になります。引張コードに過度の曲げ応力がかからないようにするために、プーリーの最小直径を大きくする必要があります。この要件により、駆動システム全体の重量とサイズが増加します。
ピッチカテゴリー |
共通プロファイル |
主な使用例 |
主な利点 |
主な制限事項 |
|---|---|---|---|---|
小ピッチ(2mm~5mm) |
T2.5、T5、HTD 3M |
ロボット工学、マイクロドライブ、光学 |
コンパクトなサイズ、スムーズな噛み合い、低振動 |
耐荷重が低く、破片の影響を受けやすい |
中ピッチ(8mm~10mm) |
T10、AT10、HTD 8M |
パッケージング、CNCルーター、リニアアクチュエーター |
バランスの取れたトルクと速度、良好な位置精度 |
適度な弦の動き、正確なテンションが必要 |
大ピッチ(14mm~20mm) |
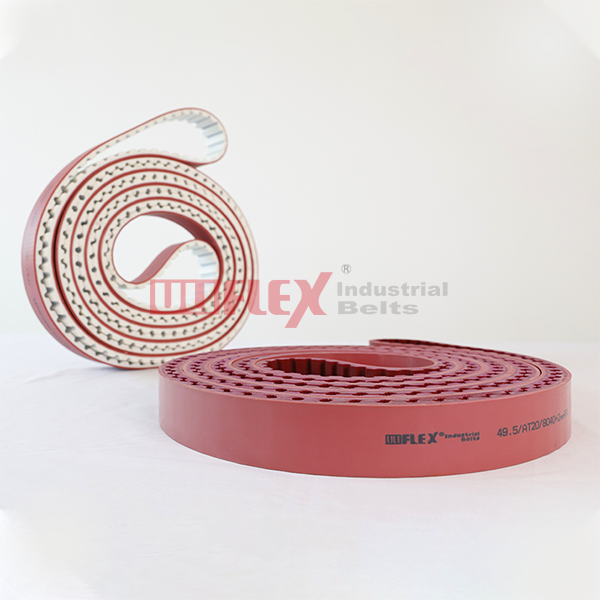
AT20、HTD 14M、XH |
重量物搬送、産業オートメーション、ホイスト |
極めて高いトルク容量、優れたせん断強度 |
高度な弦運動があり、巨大な滑車が必要 |
歯の形状とピッチが連動して、歯の側面全体に負荷を分散します。モーターがプーリーにトルクを加えると、プーリーの溝がベルトの歯を押します。ピッチが大きくなると、歯面の表面積が増加します。この拡張された領域により、加えられた力がより広範囲に分散され、局所的な応力が軽減されます。その結果、ベルトのトルク密度が向上します。これにより、歯根部の疲労骨折を防ぐことができます。エンジニアは、長期的な信頼性を確保するために、連続稼働トルクだけでなく、予想されるピークトルクにピッチを一致させる必要があります。ピークトルクが選択したピッチのせん断強度を超えると、ハードスタート時に歯がすぐに剥がれてしまいます。
ベルトのピッチの安定性は、累積インデックス誤差に直接影響します。直線位置決めシステムでは、 オープンエンド PU タイミング ベルトは、 キャリッジを特定の座標に移動します。ベルトの長さに沿ってピッチがわずかでも変化すると、これらの微小誤差が累積します。長いスパンでは、わずかなピッチ偏差が重大な位置ずれを引き起こします。ポリウレタンは寸法安定性に優れ、ピッチを一定に保ちます。ただし、必要な分解能に対して大きすぎるピッチを選択すると、正確なマイクロインクリメントで停止するシステムの能力が本質的に低下します。バックラッシュゼロのプーリーを使用しない限り、ピッチが大きくなるとバックラッシュも増加します。
ピッチによって引き起こされる弦の動作は、高速システムのデシベル レベルに大きく影響します。ベルトの歯がプーリーの溝に入ると、空気が急速に排出されます。ピッチが大きくなると、より多くの空気が押しのけ、より大きな音響ノイズが発生し、多くの場合、高 RPM での甲高い鳴き声として現れます。また、コギング効果により、機械振動がシャフトを介して機械フレームに伝達されます。長いスパンのコンベア システムでは、この振動が共振を引き起こし、騒音がさらに増幅される可能性があります。エンジニアは、騒音に敏感な環境で耐荷重と許容可能な音響性能のバランスをとるために、適度なピッチの曲線プロファイルを選択することがよくあります。
ピッチとプーリーの接触面が正しくないと、摩擦熱が発生します。ピッチがわずかにずれていると、出入り時にベルトの歯がプーリーの溝の側面に激しく擦れます。この機械的干渉により、大量の熱エネルギーが発生します。ポリウレタンには特定の熱限界があり、通常 80°C を超えると急速に劣化します。摩擦熱に継続的にさらされると PU の劣化が促進され、材料が硬化し、光沢が生じ、最終的には亀裂が発生します。モーターのパワーは回転力を伝達するのではなく熱を発生して浪費されるため、この熱力学は直接的な効率の損失にもなります。
アン エンドレス PU タイミング ベルトは、 ベルト ループ全体にわたって途切れのないピッチの一貫性を実現します。メーカーはこれらのベルトをスプライスやジョイントなしで製造しています。このシームレス構造は、継続的な剛性が必要な高速、高負荷の同期に最適です。抗張力コードがループ上を連続的に走行しているため、ベルトはどの点でも均一な張力強度を示します。この均一性により、激しい加速下でピッチが伸びたり歪んだりする可能性のある弱点を防ぎます。エンドレスベルトは、モーターをメインドライブシャフトに接続する一次動力伝達ドライブの標準的な選択肢です。
リニアアクチュエータとロングスパンコンベアは、オープンエンド構成に大きく依存しています。これらのベルトを実装する場合、エンジニアは接続点でのピッチジャンプを評価する必要があります。両端をクランプしてループを形成すると、ジョイントによってわずかなピッチの不規則性が生じることがよくあります。この凹凸により、ジョイントがプーリを通過するたびにぶつかりや振動が発生します。軽減戦略には、歯の輪郭に完全に一致する特殊なクランプ プレートを使用することが含まれます。ポリウレタンを潰したりクランプ界面の歯の形状を歪めたりすることなくベルトを固定するには、適切な張力技術が必要です。
あ 成型ポリウレタン タイミング ベルトは、 鋳造プロセス中にピッチ精度が固定される特殊なケースを表します。メーカーは液体ポリウレタンを、引張コードが入った精密な型に流し込みます。材料が硬化すると、金型のピッチ寸法の正確なレプリカが形成されます。このプロセスにより、優れたピッチ分布精度が得られます。成形ベルトは、多軸ロボット アームや高速包装機械など、正確な同期が必要な高精度の用途に不可欠です。これらのベルトの品質管理指標には、歯の厚さと全体のピッチ長さに関する厳しい公差が含まれます。
高トルクの加速に低ピッチのベルトを使用すると、確実に故障が発生します。加えられたトルクが小さな歯のせん断強度を超えると、プーリーが歯をベルトの裏当てから剥ぎ取ります。この壊滅的な故障により生産が直ちに停止され、多くの場合プーリーが損傷します。エンジニアは、起動慣性と緊急停止力を含む最大動的負荷を計算する必要があります。これらのピーク荷重を上回る安全マージンを提供するピッチを選択する必要があります。モーターの連続回転トルクのみに基づいてベルトのサイズを決定しないでください。
ピッチは疲労耐性と曲げ応力の閾値を決定します。ピッチが大きくなると、より厚い張力コードとより厚いポリウレタンの裏地が必要になります。ピッチの大きなベルトを小さなプーリに無理に巻き付けると、過度の曲げ応力により内部コードが断線します。また、歯の根元のポリウレタンに亀裂が入る原因にもなります。特定のピッチにおけるプーリーの最小許容歯数については、必ずメーカーのカタログを参照してください。この制限を遵守することで、ベルトが早期の疲労破壊を起こすことなく、意図した寿命を確実に達成することができます。
温度の変動は、熱膨張と熱収縮によって TPU のピッチに影響を与えます。ポリウレタンは安定性に優れていますが、極度の高温ではわずかに伸び、極度の低温では収縮が発生します。これらの寸法の変化により、ベルトとプーリーの間のかみ合いの測定基準が変化します。温度変化が激しい環境では、ピッチの不一致によりバインディングやラチェット現象が発生する可能性があります。エンジニアは、特定の TPU ブレンドの熱膨張係数を考慮し、これらのわずかな長さの変化に対応できる張力システムを設計する必要があります。
過度のテンションは激しいピッチ歪みを引き起こします。過度の張力を加えると、張力コードが弾性限界を超えて伸びてしまいます。この伸びにより歯間の距離が増加し、ピッチの精度が損なわれます。歪んだベルトはプーリーと正しく噛み合わなくなり、急速な摩耗と高い騒音レベルにつながります。適切な張力をかけると、完璧なピッチ調整を維持しながら、ベルトがラチェットを防止するのに十分な緊張状態を保つことができます。
ベルト幅、ピッチ、スパン長さに基づいて、エンジニアリングマニュアルから正しい張力値を特定してください。
ベルトをプーリに緩めに取り付け、中心間距離を調整してたるみを取り除きます。
音波張力計を使用して、ベルトスパンの振動周波数を測定します。
測定周波数が目標周波数と一致するまで、巻き取り機構を調整します。
ドライブを手動で数回転させて歯を固定し、張力を再測定します。
ピーク動的負荷と起動慣性を計算して、アプリケーションに必要な絶対最小ピッチを確立します。
物理的な空間的制約に対して、選択したピッチの最小許容プーリー直径を確認してください。
エンジニアリング ソフトウェアを使用して動的シミュレーションを実行し、メッシュ機構を評価し、潜在的なコギング効果を予測します。
購入を確定する前に、稼働時間と衝撃荷重の可能性に基づいてサービスファクター要件を確立してください。
試運転中のピッチの歪みを防ぐために、取り付け張力を音波張力計で測定してください。
A: T シリーズは台形形状を採用しており、位置合わせに優れていますが、歯の根元に応力が集中します。 HTD は、応力を側面全体に均等に分散する曲線形状を使用しています。特定のピッチと組み合わせると、HTD はより高いトルクと衝撃荷重に対応できるのに対し、T シリーズは正確で軽量な位置決めに優れています。
A: はい、ピッチと歯形が正確に一致していれば可能です。ただし、ポリウレタンベルトはゴムよりも硬いです。既存のプーリーのサイズが PU ベルトの最小曲げ半径より小さい場合、より硬い PU 素材は急速に疲労破壊を受けます。必ず最小プーリー直径を確認してください。
A: はい。過剰なクランプ力により、接合部のポリウレタン素材が潰れてしまいます。この変形により、クランプされた歯間の間隔が変化し、局所的なピッチ誤差が生じます。この誤差により、クランプされた部分がプーリー上を通過するたびに、顕著な衝撃と振動が発生します。
A: ピッチが大きくなると、より太い引張コードとより堅牢なポリウレタンの裏地が必要になります。厚いベルトは、内部コードを損傷せずに急激に曲げることができません。したがって、ピッチが増加すると、安全な曲げ半径を維持するために最小許容プーリー歯数も増加します。
A: 2 本の歯の間だけを測定しないでください。 10 または 20 個の歯にわたる距離を測定し、ギャップの数で割ります。これにより、軽度の摩耗が平均化されます。金属プーリーは伸びないため、ベルトが伸びている場合は、対応するプーリーの溝のピッチを測定します。
A: 高速コンベアでは、T5 や 5M などの中程度のピッチを使用すると、弦動作や音響ノイズを最小限に抑えることができます。高トルクアクチュエータでは、せん断強度を最大化し、大きな加速負荷下での歯のせん断を防ぐために、AT10 や 14M などのより大きなピッチが必要です。